Přeskočit na hlavní obsah
Přeskočit hlavičku

Rover

Základní funkce

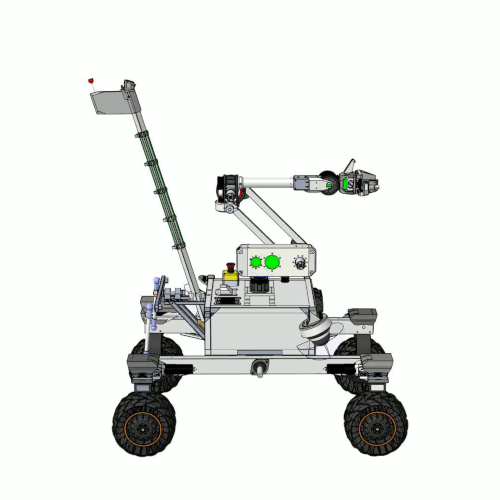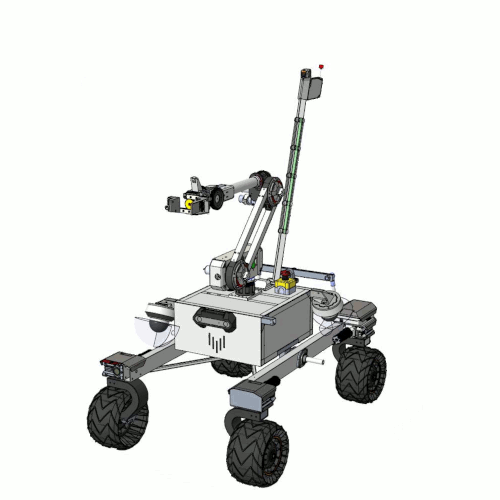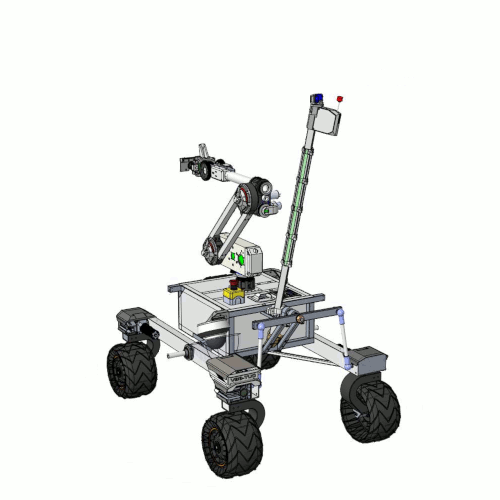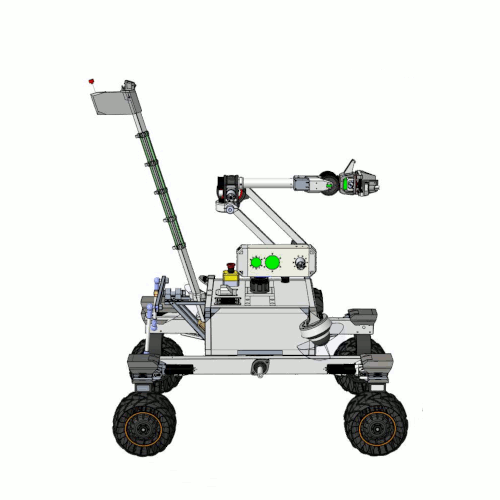
Rover K3P4

Rover K3P4 je navržený, tak aby plnil úkoly roverových soutěží. Navrhujeme, vyrábíme a testuje.

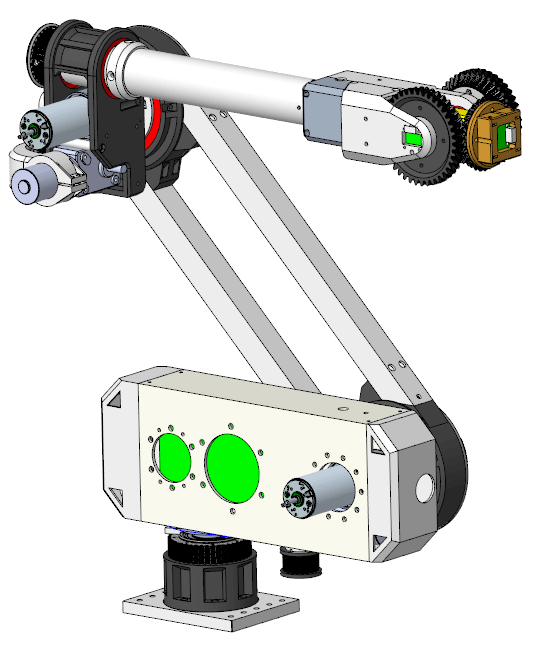
  • Univerzální manipulátor – šest rotačních stupňů volnosti, zvedání předmětů různých hmotností.
  • Výměnné moduly – různé úkoly vyžadují různé nástroje, schopnosti roveru jde rychle měnit pomocí odnímatelných modulů.
  • Senzory – řada přístrojů pro vnímání okolí, dvě kamery dávají operátorovi přehled o situaci.
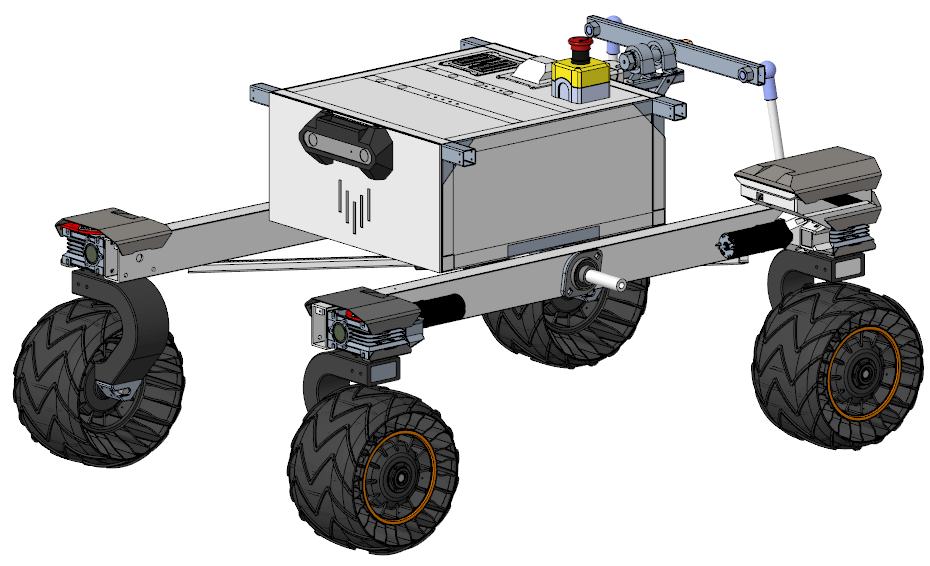
  • Podvozek – vahadlový podvozek pro překonání náročného terénu, každé kolo se natáčí samostatně, což je výhoda oproti smykovému řízení.

Podvozek

Vahadlový podvozek roveru

Rover prošel několika konstrukčními změnami a tím to nekončí každou další generací se stále vyvíjí. Pomocí řady simulací jsme vybírali kinematiku podvozku a vhodné pružiny a tlumiče.

Rám nese všechny důležité elektronické součásti a další moduly se montují na něj.

Pohyb v terénu

Kola mají integrované BLDC motory v nábojích s planetovými převodovkami. Rover vyjede svah až 45° a díky vahadlovému podvozku překoná překážky vysoké 300 mm.

Manipulátor 6DOF

Manipulátor se šesti stupni volnosti

Díky vlastní konstrukci manipulátoru umíme sbírat předměty ze země na všech stranách roveru.

Všechny pohony jsou elektrické DC motory s enkodéry, které řídí naše vlastní deska a software umístěné přímo v rameni. Rameno tak lze testovat i samostatně.

Koncové efektory

Koncové efektory

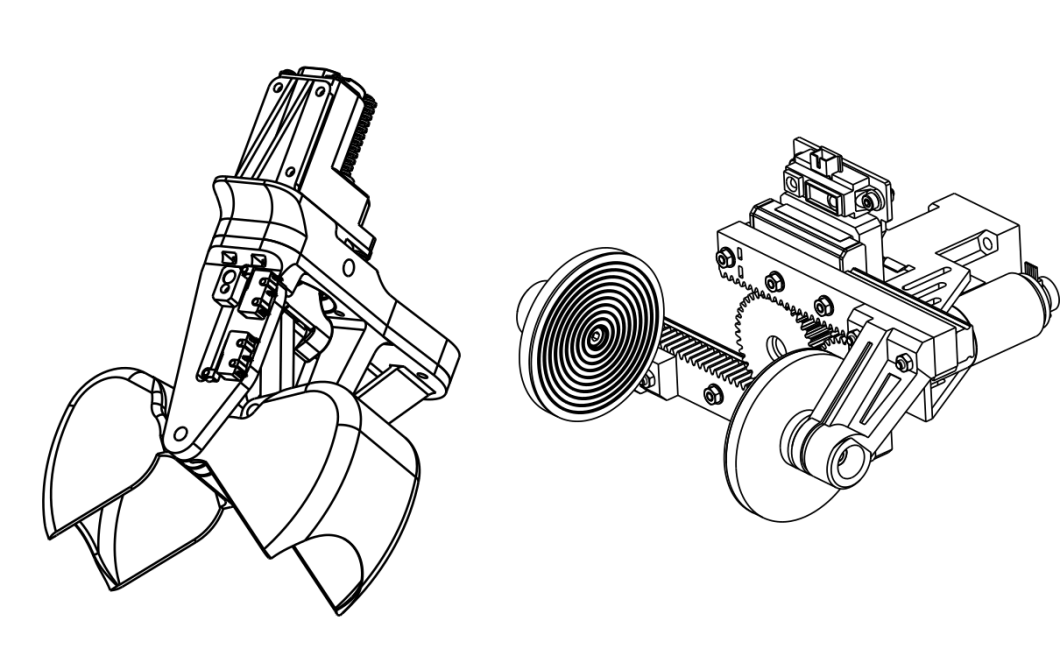
Různé úkoly vyžadují různé nástroje, proto jsme vyvinuli dva koncové efektory: na nabírání a na uchopování.

Nabírací efektor odebere až 200 g půdy z povrchu a dopraví ji do zásobníků na vzorky. Úchopný efektor má kameru přímo v čelistech a umí zvedat různé předměty i ovládat průmyslové spínače a knoflíky.

Kola

Kola jsou vytištěná na 3D tiskárně z pružného materiálu. Na nerovném povrchu se deformují a udrží trakci.

Ovladač ramene

Manipulátor ovládáme na dálku vlastním joystickem s řídicí deskou. Má tři režimy: přímé teleoperační řízení, autonomní režim a režim inverzní kinematiky.

Proč K3P4?

Může to znít jen jako cool jméno pro robota, ale je to zkratka interního kódu naší katedry: Katedra robotiky → Katedra 354 → Katedra tři pět čtyři → K3P4. 

Dron

Kromě roveru vyvíjíme také vlastní dron. Celý systém sami navrhujeme, skládáme a testujeme.

Základní funkce
Dron je určen pro letecké úkoly v robotických soutěžích (např. ERC). Slouží jako vzdušný průzkumný prvek: mapuje terén z výšky a doplňuje pozemní rover.

Konstrukce a rám
Základ stroje tvoří upravený 8palcový rám GEPRC Mark4 LR8. Nese elektroniku, řídicí desku, optic flow senzory, baterie i kamerové systémy a je navržený tak, aby byl lehký a umožňoval efektivní let.

Pohyb v prostoru
Let zajišťují bezkartáčové motory s 8palcovými vrtulemi Gemfan 8145-3. Řídicí jednotka MicoAir H743 V2 ve spolupráci s Raspberry Pi 5 s letovým softwarem umožňuje dronu létat autonomně podle seznamu bodů (waypoints), držet pozici nebo provádět manévry v terénu.

Navigační senzory a moduly
Různé soutěžní úkoly vyžadují různé senzory. Dron proto nese optic flow senzor a lidar (MicoAir MTF-01P) pro udržení pozice u země, laserový dálkoměr pro měření výšky a RTK GNSS modul (GPS) s kompasem, který určuje polohu s přesností na centimetry. Pro orientaci dron využívá také sestavu kamer, pomocí kterých řídicí jednotka dokáže s dronem létat autonomně.

Ovladač a FPV systém
Dron lze ovládat na dálku vysílačem Radiomaster GX12 Crush ELRS Xross s dvoupásmovým přijímačem GEPRC ELRS. Obraz sledujeme v digitálních brýlích Walksnail Avatar Goggles X. Dvoupásmový přenos řídicího signálu má nízkou latenci, je odolný proti rušení a udrží spolehlivé spojení i přes překážky.